Controle do robô
Compreendidos os princípios básicos de controle de atuadores e obtenção de feedback de sensores a partir do Olá Robô - Test Bed, é hora de começar a configurar e programar nosso robô para controle Teleoperado e Autônomo!
| Seção | Objetivos da seção |
|---|---|
| Criando um robô básico | Apresenta um potencial robô para trabalhar, assim como o arquivo de configuração utilizado nas seções seguintes. |
| Noções básicas de transmissão | Diferenças entre drivetrains diferencial e omnidirecional e seu impacto nos tipos de controle teleoperado. |
Antes de continuar, é recomendado completar, no mínimo, um drivetrain. Existem algumas opções diferentes dependendo do kit que está sendo utilizado. Para este guia, o Class Bot V2 é utilizado. Consulte o guia de montagem para obter instruções completas de montagem para o Class Bot V2!
Criar um robô básico
A imagem abaixo destaca os principais componentes de hardware do Class Bot V2. Esses componentes são importantes para entender o processo de configuração.
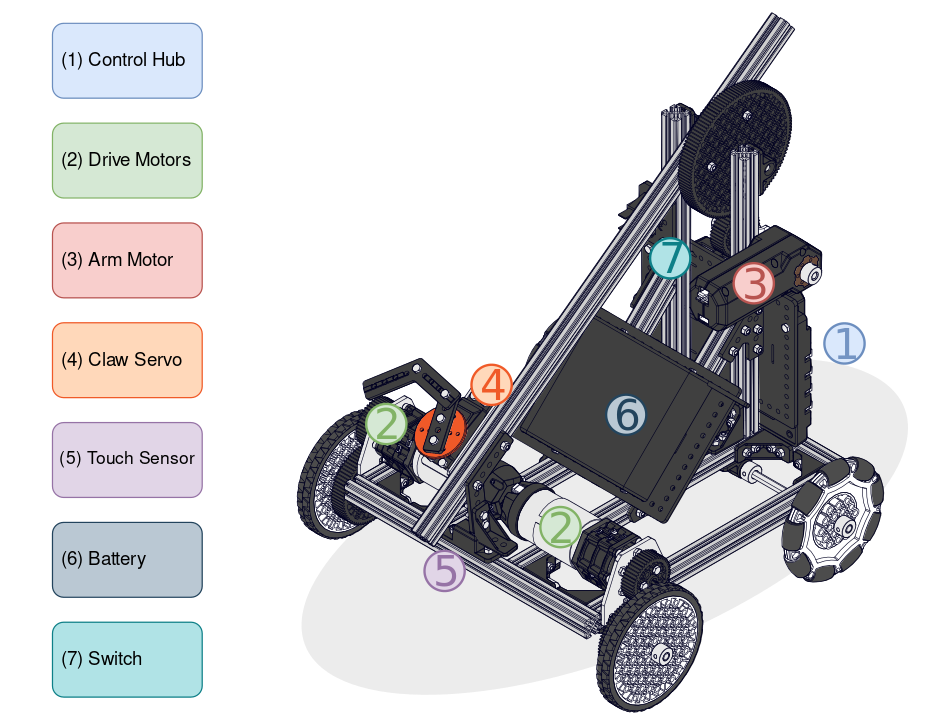
A seção de Configuração do Olá Robô concentrou-se na configuração dos componentes no Test Bed. Para avançar nas seções de programação do Controle do Robô, é necessário criar um novo arquivo de configuração para os componentes no robô. É sua escolha quais nomes de variáveis você deseja atribuir ao seu robô, mas, para referência, este guia usará os seguintes nomes para cada componente de hardware.
Noções básicas de transmissão
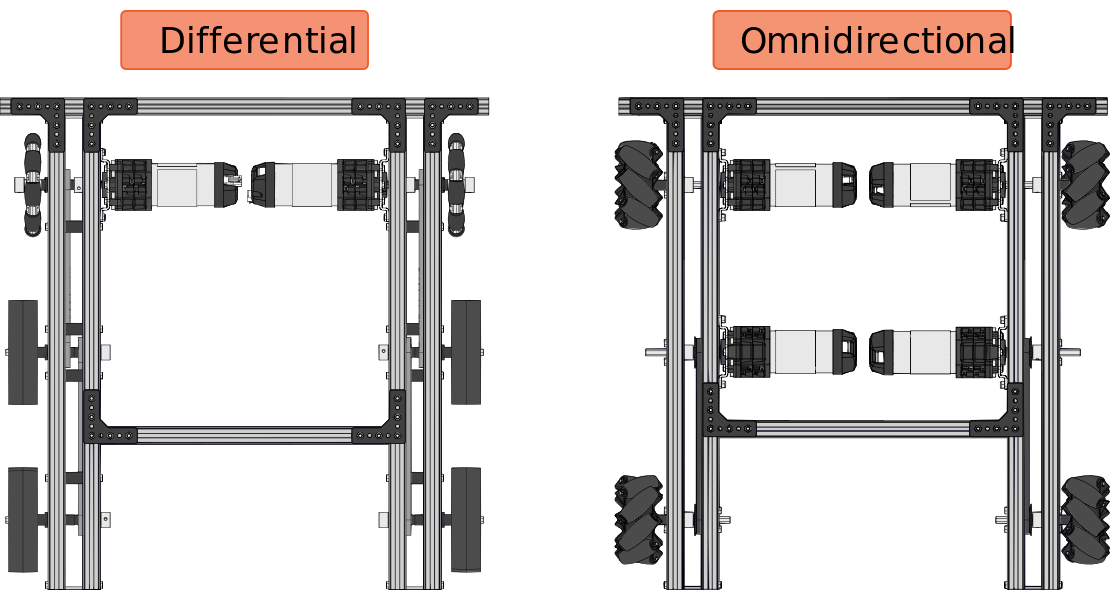
Antes de continuar, é importante entender o comportamento mecânico de diferentes drivetrains. As duas categorias mais comuns de drivetrains são Diferencial e Omnidirecional. O drivetrain do Class Bot é um drivetrain diferencial. A tabela abaixo destaca as principais características desses dois tipos de drivetrains.
Tipos de controle teleoperado
Existem várias maneiras de controlar um robô teleoperado. Ao usar o REV Control System, isso é feito com um dispositivo de Driver Station e gamepads. Existem várias maneiras de usar um controlador para movimentar um drivetrain diferencial. Duas das formas convencionais são Tank Drive e Arcade Drive.
Tração Tank
Para o Tank Drive, cada lado do drivetrain diferencial é mapeado para seu próprio joystick. Alterar a posição de cada joystick permite que o drivetrain vire e mude sua direção. Existe um código de exemplo no aplicativo Controlador do Robô para controlar um drivetrain diferencial dessa maneira.
Arcade Drive
Para o Arcade Drive, cada lado do drivetrain diferencial é controlado por um único joystick. Alterar a posição do joystick muda a potência aplicada a cada lado do drivetrain, permitindo um comando específico. Os controles de Arcade Drive geralmente têm o movimento esquerda/direita do joystick configurado para girar o robô em torno do seu eixo, com o movimento para frente/para trás fazendo o robô avançar e retroceder. Mais informações sobre Arcade Drive podem ser encontradas nas próximas seções.
Com o robô configurado e uma compreensão básica de drivetrains e tipos de controle teleoperado, podemos avançar para a programação do drivetrain para movimentar o robô.